Amikor az út is gondolkodik – a BME Gépjárműtechnológia Tanszék az intelligens közlekedési infrastruktúra jövőjét mutatta be a QFD konferencián

A közlekedési infrastruktúra nem feltétlenül csak a járművek által használt környezet: megfelelő érzékeléssel, adatfeldolgozással és digitális ikerrel maga az út is a közlekedési rendszer aktív, intelligens szereplőjévé válhat. Erről beszélt dr. Szalay Zsolt, a BME Gépjárműtechnológia Tanszék tanszékvezető egyetemi docense a 15. Regionális Autóipari Beszállítói Konferencián, ahol a tanszék az M1–M7 okosút digitális ikerrendszerének élő VR-bemutatójával is várta a résztvevőket.

A Budapesti Műszaki és Gazdaságtudományi Egyetem Gépjárműtechnológia Tanszéke aktívan részt vett a QFD Group által 2026. szeptember 29–30-án Budapesten megrendezett 15. Regionális Autóipari Beszállítói Konferencián. A rendezvény az autóipari döntéshozók, OEM- és Tier 1–2 beszállítók, valamint mérnöki, fejlesztési és menedzsmentterületek képviselőinek találkozója; a kétnapos programban az iparági trendek, technológiai és minőségügyi kihívások mellett a jövő autóipari megoldásai is hangsúlyosan megjelentek.

A tanszék részvételének középpontjában az intelligens közlekedési infrastruktúra és az M1–M7 okosút digitális ikerrendszere állt. A konferencia első plenáris előadását dr. Szalay Zsolt tartotta „Amikor az út is gondolkodik – Az intelligens közlekedési infrastruktúra szerepe az automatizált mobilitásban” címmel. A bemutatóhoz kapcsolódva a résztvevők egész nap VR-környezetben is megtapasztalhatták az M1–M7 okosútszakasz valós idejű digitális ikrét.

Mi történik, ha nemcsak az autó látja az utat?

Szalay Zsolt előadásának kiindulópontja egy egyszerű kérdés volt: ki látja az utat?

A közlekedő számára természetesnek tűnik, hogy a vezető, illetve az autó érzékeli a környezetet. A jármű kamerái, radarjai és lidarjai a körülötte lévő világot figyelik, és ezekből az adatokból építik fel a közlekedési helyzet modelljét. Ennek azonban alapvető korlátja, hogy a jármű elsősorban abból tud dolgozni, amit a saját pozíciójából érzékelni képes.

Egy nagyobb jármű kitakarhatja az előtte haladó forgalmat, egy kanyar vagy egy út menti objektum elrejthet egy távolabbi eseményt, városi környezetben pedig egy épület akadályozhatja egy keresztirányú forgalmi helyzet felismerését.

Mi változna, ha maga az infrastruktúra is érzékelné a közlekedést?

Egy megfelelően szenzorozott útszakasz más perspektívából képes megfigyelni a forgalmat. Nem egyetlen jármű közvetlen környezetét látja, hanem egy teljes útszakasz eseményeit, és a különböző érzékelők adatait együttesen képes feldolgozni. Így akár több száz méterrel előrébb vagy hátrébb kialakuló közlekedési helyzetekről is információt adhat.

Ez a szemléletváltás vezet el az intelligens infrastruktúra fogalmához: a közút nem pusztán a járművek fizikai környezete, hanem a közlekedési rendszer érzékelő és információs rétegének része is lehet.

Az M1–M7 mint valós környezetben működő kutatási platform

Ennek a gondolatnak a gyakorlati megvalósítását mutatja az M1–M7 okosút projekt, amelyben a BME Gépjárműtechnológia Tanszék és a Magyar Közút együttműködésében egy mintegy 1,5 kilométeres útszakasz kapott nagy sűrűségű érzékelőrendszert.

Az útszakasz háromféle érzékelési technológiát egyesít: 23 lidar, 26 RGB kamera, 10 radar és 10 hőkamera biztosítja a közlekedési környezet megfigyelését. A rendszer adatforgalma nagyságrendileg 25 gigabit másodpercenként, ezért az adatok feldolgozásához nem elegendő pusztán központi felhőalapú infrastruktúrára támaszkodni. A rendszerben az út mentén elhelyezett edge számítási kapacitás egészíti ki a felhőalapú architektúrát.

A koncepció ugyanakkor nem korlátozódik az infrastruktúrából származó adatokra. A rendszer képes a közlekedő járművek szenzoraiból származó információk integrálására is, vezeték nélküli kommunikáció segítségével. Így az infrastruktúra és a járművek által érzékelt környezet közös információs rendszerben jelenhet meg.

A tanszék a rendszer kialakításánál szabványos adatmodelleket és kommunikációs megoldásokat is alkalmaz, többek között az ADASIS és a SENSORIS szabványcsaládhoz kapcsolódó megoldásokat.
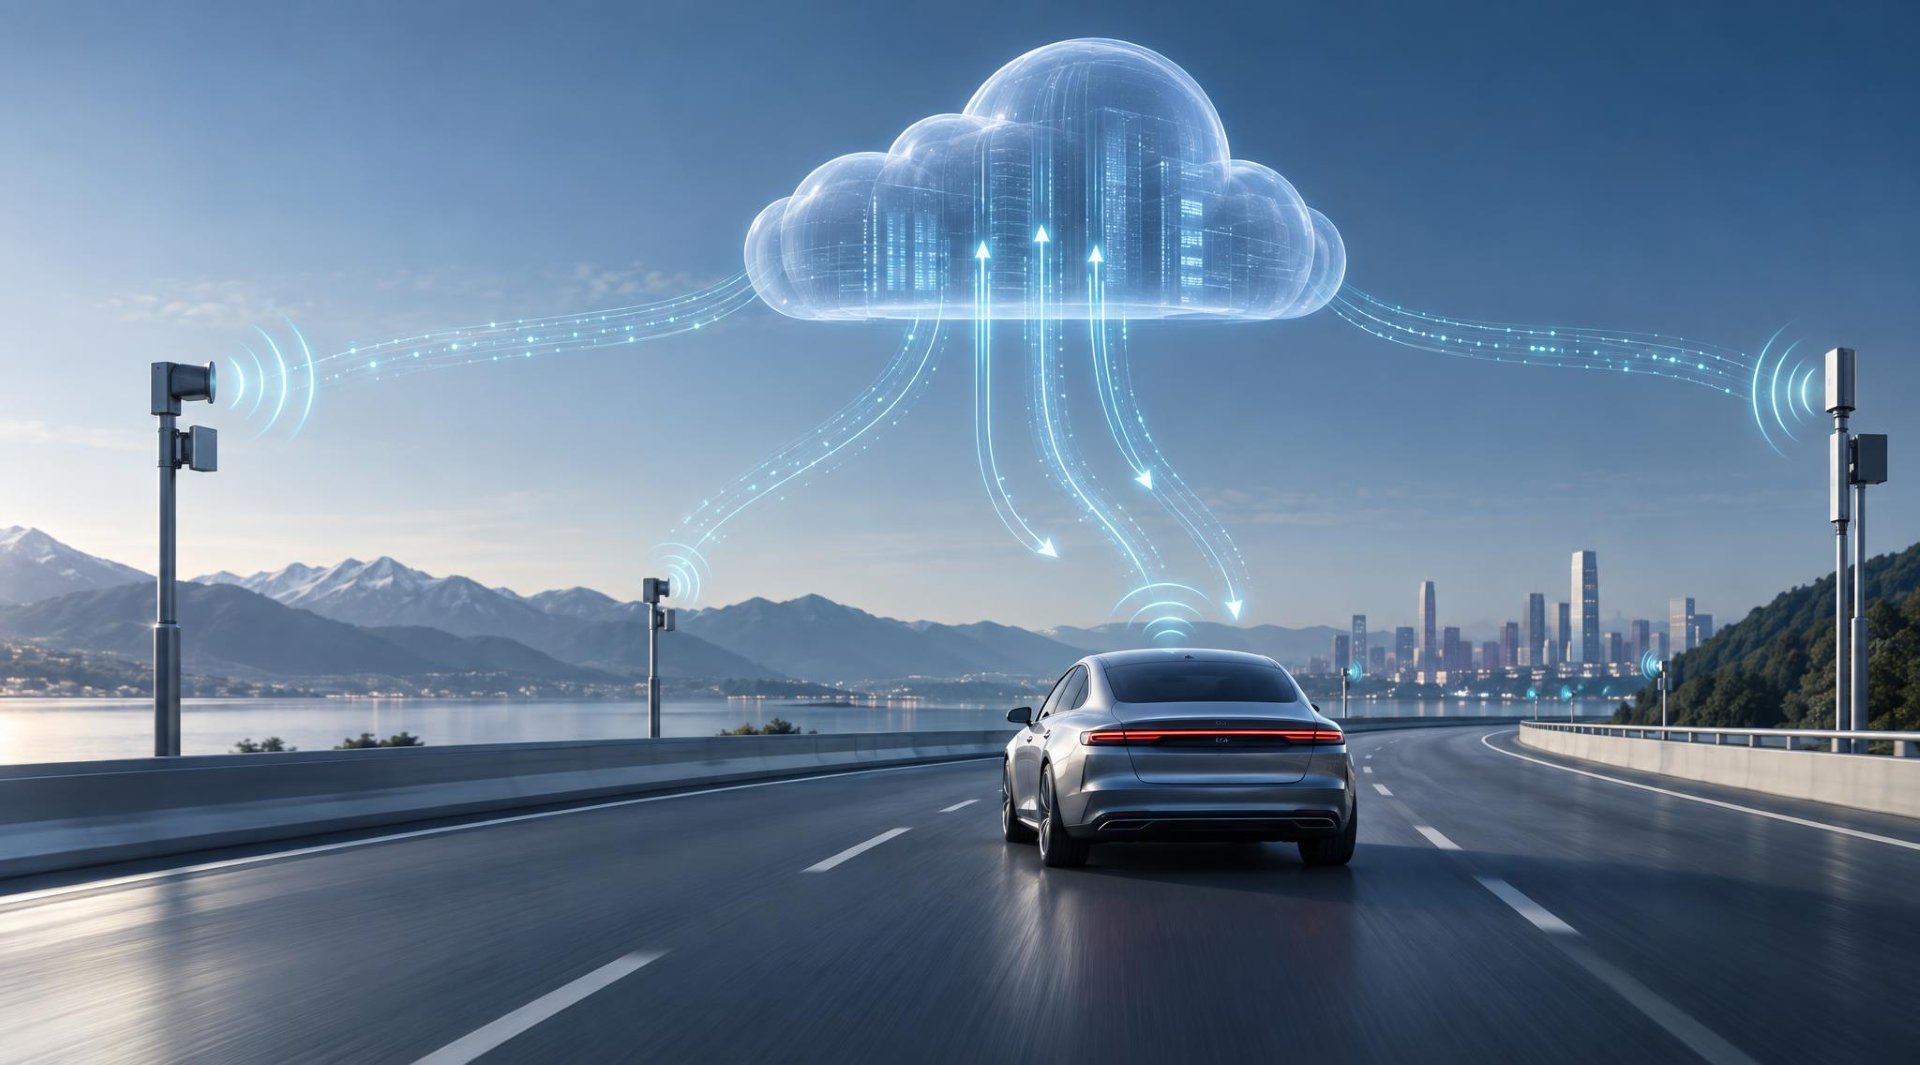
Az adatból digitális iker

A rendszer egyik legfontosabb eredménye a valós útszakasz digitális reprezentációja, vagyis a digitális iker.

A digitális iker nem egyszerűen egy háromdimenziós modell. Az M1–M7 esetében egy nagy pontosságú, statikus térképi környezetbe kerülnek be a valós időben érzékelt közlekedési objektumok. A statikus térkép lézerszkennelés alapján készült, centiméteres pontosságú geometriai reprezentációt biztosít az útszakaszról. Erre a folyamatosan változó forgalmi információk dinamikus rétege épül rá.

Így a digitális környezetben egyszerre jeleníthető meg az út fizikai struktúrája és az azon éppen zajló közlekedés.

A rendszer egyik fontos sajátossága a valós idejű működés. A tanszék saját, mesterséges intelligencián alapuló szenzorfúziós és járműdetektáló megoldásokat alkalmaz. A különböző érzékelők információit több szinten egyesítik, és a rendszer a teljes útszakaszon érzékelt járművek detektálását mintegy 30 milliszekundum alatt képes elvégezni. A teljes feldolgozási ciklus jelenleg körülbelül 100 milliszekundum, vagyis a rendszer másodpercenként tízszer képes frissíteni a teljes helyzetképet.

Ez a sebesség teszi lehetővé, hogy a digitális iker ne utólagos adatvizualizáció legyen, hanem a valós közlekedési helyzethez időben kapcsolódó rendszer.

Az intelligens út mint digitális laboratórium

Szalay Zsolt szerint az ilyen infrastruktúra egyik legfontosabb alkalmazási területe a tesztelés lehet.

Az automatizált és vezetéstámogató rendszereket jelenleg jellemzően több lépcsőben fejlesztik és validálják: szimulációs környezetben, tesztpályán, majd valós közúti forgalomban. A valós közlekedési tesztelés ugyanakkor költséges és időigényes, ráadásul a ritkán előforduló, de fontos közlekedési helyzeteket nehéz reprodukálható módon előállítani.

Az intelligens infrastruktúra ezen a ponton új lehetőséget kínál. Az M1–M7 okosút valós forgalmi környezetben képes nagy pontosságú ground truth, azaz referencia-információ biztosítására. Ez lehetővé teszi például vezetéstámogató rendszerek érzékelésének valós időben történő validálását.

A digitális iker pedig ennél is tovább léphet: a valós közlekedési helyzetek virtuálisan újrajátszhatók, ismételhetők és módosíthatók. Fejlesztés alatt álló automatizált vezetési funkciók így nemcsak szimulált, mesterséges környezetben, hanem egy valós útszakasz és valós forgalom digitális reprezentációján is vizsgálhatók.

A fizikai és a virtuális tesztelés ebben a modellben nem egymás alternatívája, hanem egymást erősítő módszerek.

A tanszék már nemzetközi együttműködésekben is vizsgálja ezt a lehetőséget: partneregyetemek szimulátoraival az M1–M7 útszakasz aktuális forgalmi környezetébe lehet bekapcsolódni, miközben a szimulált jármű a digitális környezetben érzékeli a valós forgalom reprezentációját.

Az út, amely emlékszik

A folyamatos adatgyűjtés egy másik fontos tulajdonságot ad az infrastruktúrának: az út nemcsak látni képes, hanem emlékezni is.

Ha egy útszakasz forgalmát hosszú időn keresztül megfigyeljük, akkor nem elszigetelt közlekedési eseményeket látunk, hanem visszatérő mintázatokat.

Megfigyelhető például, hogyan változik a forgalom hétfő reggel és péntek délután, milyen hatással van az eső vagy a köd a közlekedésre, mely helyeken alakulnak ki rendszeresen torlódások, illetve milyen közlekedési helyzetek előzik meg ezeket.

Ez lehetővé teszi, hogy a rendszer ne csak az aktuális forgalmi állapotot írja le, hanem tanuljon az ismétlődő helyzetekből.

A nagy mennyiségű adat alapján olyan modellek is kialakíthatók, amelyek később humán felügyelet mellett, illetve hosszabb távon akár automatikusan is támogathatják a közlekedési beavatkozásokat.

A baleseti helyszínelés új dimenziója

A digitális iker a hagyományos baleseti helyszíneléstől eltérő megközelítést is lehetővé tehet. Ha a közlekedési környezet folyamatosan rögzített, több forrásból származó adatai rendelkezésre állnak, egy bekövetkezett baleset pontos lefolyása nemcsak rekonstruálható utólag, hanem annak előzményei is visszanézhetők és elemezhetők. Így a vizsgálat során nem kizárólag a baleset után rögzített nyomokra, a járművekre és a tanúvallomásokra kell támaszkodni: a digitális iker olyan objektív és időben visszakereshető információkat biztosíthat, amelyek pontosabb képet adnak arról, mi történt a balesetet megelőző másodpercekben és annak során. Ennek további gyakorlati előnye lehet, hogy a helyszíni adatgyűjtéshez szükséges forgalomkorlátozás és útlezárás részben vagy akár teljesen elkerülhető, ezáltal a digitális adatokra épülő vizsgálati gyakorlat a balesetek miatt kialakuló forgalmi akadályokból eredő idő- és költségveszteséget is mérsékelheti.

Nem kell balesetnek történnie ahhoz, hogy tanuljunk belőle

A digitális iker egyik különösen fontos lehetősége, hogy nem kizárólag a bekövetkezett balesetekből lehet tanulságokat levonni.

Ugyanabból a közlekedési helyzetből többféle kimenet is kialakulhat. Egy veszélyes szituáció egyik alkalommal balesethez vezethet, máskor azonban a résztvevők elkerülik az ütközést. Ezek az úgynevezett near-miss, vagyis majdnem bekövetkezett baleseti helyzetek önmagukban is értékes információt hordoznak.

Az M1–M7 rendszerben a közlekedési objektumok mozgásának folyamatos követése lehetővé teszi az ilyen helyzetek azonosítását és elemzését. A repülésbiztonságban már régóta fontos szerepet kap a majdnem bekövetkezett eseményekből való tanulás; az intelligens közúti infrastruktúra hasonló szemléletet tehet lehetővé a közúti közlekedésben is.

A hosszú időn át gyűjtött adatok arra is rámutathatnak, hogy egy adott útszakaszon hol és miért alakulnak ki visszatérően kritikus helyzetek. Az így szerzett tapasztalat nemcsak az adott útszakasz üzemeltetésében használható fel, hanem a későbbi infrastruktúra-fejlesztések és tervezési döntések számára is értékes lehet.

A jövő nem egyszerűen megjósolható – korábban felismerhető

Az előadás következő lépése az előrejelzés kérdése volt.

Szalay Zsolt szerint egy intelligens közlekedési rendszer esetében nem feltétlenül az a legfontosabb cél, hogy „megjósolja a jövőt”. Sokkal fontosabb lehet, hogy minél korábban felismerje azokat a mintázatokat, amelyek nagy valószínűséggel torlódáshoz, veszélyes helyzethez vagy más kedvezőtlen közlekedési eseményhez vezetnek.

Ha a változás megfelelően korán felismerhető, akkor a beavatkozás is lehet korai és preventív.

Ez már nem egyszerű forgalomfigyelés, hanem döntéstámogatás: az infrastruktúra nemcsak azt tudhatja, hogy mi történik, hanem azt is jelezheti, hogy milyen irányba tart a közlekedési helyzet.

Az infrastruktúra az autó képességeit is kiterjesztheti

A digitális iker és az intelligens infrastruktúra nem feltétlenül csak a legmodernebb járművek számára jelent előnyt.

A tanszék által fejlesztett megoldások egyik iránya, hogy az infrastruktúrából származó helyzetinformációt mobil alkalmazáson keresztül olyan járművek is megkaphassák, amelyek önmagukban kevésbé fejlett érzékelőrendszerrel rendelkeznek.

Egy ilyen megoldás például képes lehet az infrastruktúra által érzékelt járművek pozíciójának és mozgásának megjelenítésére akkor is, amikor a saját jármű érzékelését egy másik jármű kitakarja. Ez új lehetőségeket nyithat a holttérfigyelmeztetés, a követési távolságra vonatkozó ajánlások vagy a veszélyes fékezési hullámok megelőzését támogató sebességajánlások területén.

A rendszer emellett személyre szabott közlekedési információkat is adhat. Ahelyett, hogy minden közlekedő ugyanazt az általános üzenetet kapná, az infrastruktúra az egyes járművek helyzetéhez igazított javaslatokat is képes lehet megfogalmazni.

A következő fejlődési lépcső pedig az lehet, amikor a közlekedési rendszer már nemcsak információt ad, hanem a közlekedés optimalizálásában is aktív szerepet vállal: például egyes járművek számára sávváltást, mások számára sebességváltoztatást javasolva.

Új képességek, új beszállítói lehetőségek

A technológiai fejlődés a konferencia közönsége, az autóipari beszállítók számára is fontos kérdést vet fel.

Az intelligens közlekedési rendszerben az érték egyre kevésbé kizárólag egy-egy önálló komponensben jelenik meg. A szenzor, a kommunikációs rendszer, a számítási kapacitás, a mesterséges intelligencia, a digitális iker és az ezekre épülő szolgáltatás együtt hoz létre új képességeket.

Ez a beszállítói ökoszisztéma átalakulását is jelentheti: az alkatrész önmagában egyre inkább egy nagyobb rendszer képességének hordozójává válik.

A jövő beszállítójának ezért nemcsak egy komponenst kell tudnia szállítani, hanem egyre inkább olyan technológiai képességet, tudást és rendszerbe illeszthető megoldást, amely önálló értéket teremt.

Ez különösen fontos az olyan új területeken, mint az intelligens infrastruktúra, a kooperatív érzékelés, a digitális iker, a közlekedési adatfeldolgozás és az automatizált mobilitás.

Élő belépés az M1–M7 digitális ikrébe

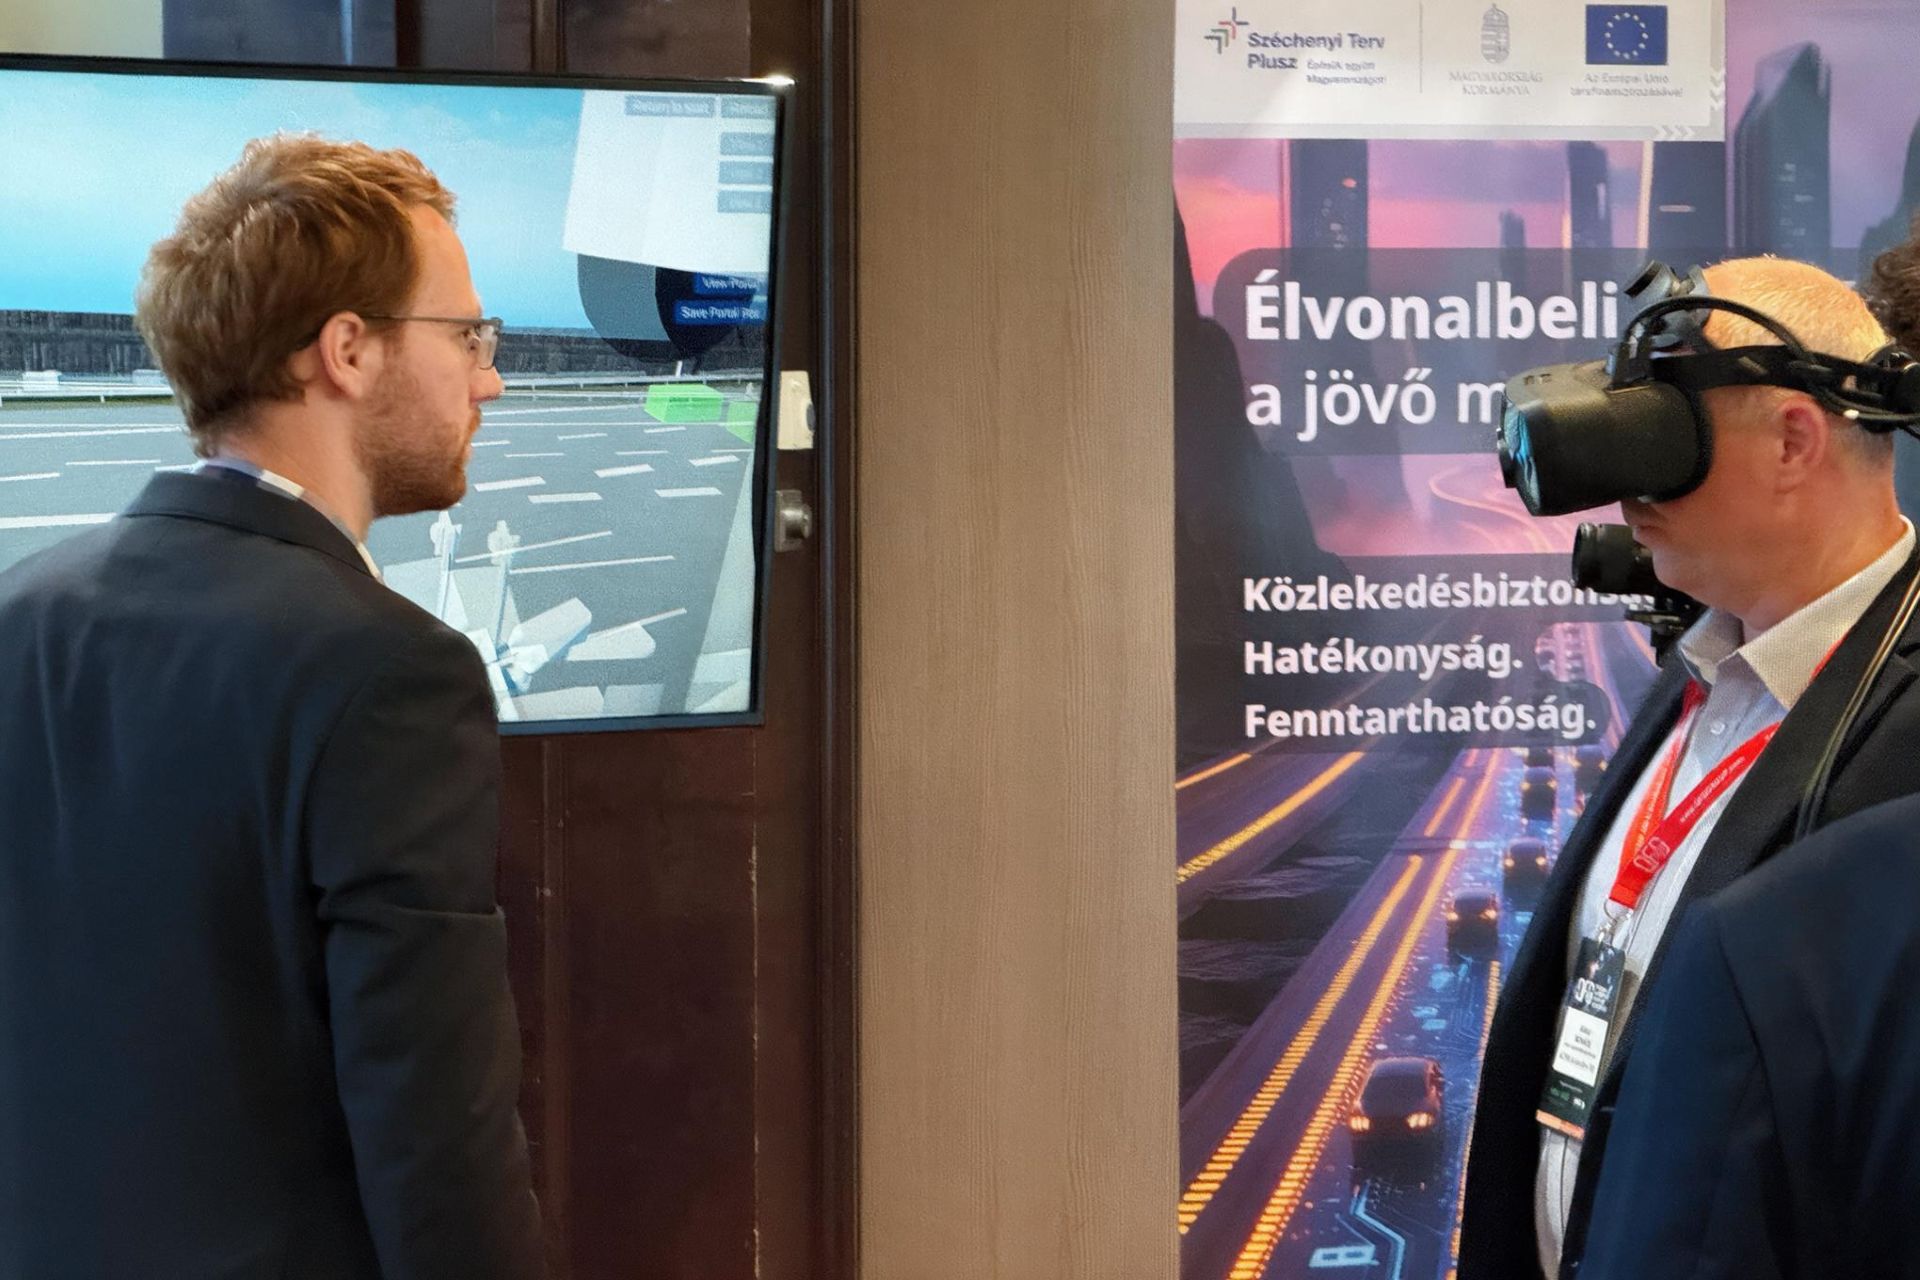
A konferencia résztvevői nemcsak előadásban hallhattak az intelligens infrastruktúráról: a BME Gépjárműtechnológia Tanszék bemutatóterében élő VR-demonstráción keresztül beléphettek az M1–M7 okosút digitális ikrébe.

A VR-szemüvegben a látogatók az útszakasz digitális másolatának térbeli környezetében mozoghattak, miközben a valós forgalommal szinkronban megjelenő járművek és közlekedési események vették őket körül. A demonstráció így közvetlenül érzékeltette a digitális iker egyik lényeges tulajdonságát: ez nem egy statikus 3D-modell, hanem valós idejű adatfolyamokra épülő, dinamikusan változó reprezentáció.

A QFD Group konferencia programjában a VR-bemutató egész napos programként szerepelt a kiállítói térben, közvetlenül kapcsolódva Szalay Zsolt plenáris előadásához.
Az út mint a közlekedési rendszer aktív szereplője

Szalay Zsolt előadásának végső üzenete az volt, hogy az automatizált mobilitás fejlődését nem érdemes kizárólag az autó oldaláról szemlélni.

A járművek egyre intelligensebbé válása mellett az infrastruktúra is képessé válhat érzékelésre, adatfeldolgozásra, helyzetismeret kialakítására, tanulásra és döntéstámogatásra. Az ezekből felépülő digitális iker pedig közös információs környezetet teremthet a járművek, az infrastruktúra, a közlekedők és a szolgáltatók számára.

A következő lépés ezért nem egyszerűen egy még intelligensebb autó lehet.

Egyre inkább egy intelligensebb közlekedési rendszer felé haladunk.

A BME Gépjárműtechnológia Tanszék M1–M7 okosút és digitális iker kutatási programja ennek a szemléletnek a valós forgalmi környezetben megvalósuló kutatási és demonstrációs platformja. A projekt egyszerre szolgálja az intelligens infrastruktúra, az automatizált mobilitás, a digitális iker alapú validáció és a közlekedési rendszer jövőbeli fejlesztésének kutatását.

Amikor az út is „látja” az autót – ADAS-tesztek digitális ikerrel, valós autópálya-forgalomban

Hogyan értékelhető objektíven egy vezetéstámogató rendszer működése akkor is, ha a vizsgált járművet nem szereljük fel különleges mérőrendszerrel? A BME Gépjárműtechnológia Tanszékének M1–M7 okos útszakaszán végzett kísérletek erre a kérdésre keresik a választ: az ACC és a Lane Centering funkciók működését valós autópálya-forgalomban, az infrastruktúra szenzoraiból valós időben létrehozott digitális iker segítségével vizsgálták.

A modern járművek vezetéstámogató rendszereinek (ADAS – Advanced Driver Assistance Systems) tesztelése egyre összetettebb feladat. Az olyan funkciók, mint az adaptív sebességtartó automatika (ACC) vagy a Lane Centering, nem önmagukban működnek, hanem folyamatosan változó közlekedési környezethez alkalmazkodnak. Ezért a laboratóriumi vagy zárt tesztpályás vizsgálatok mellett egyre nagyobb jelentősége van annak, hogy működésüket valós közúti forgalomban is objektíven, ismételhető módon lehessen elemezni.

A BME Gépjárműtechnológia Tanszékének kutatói az M1–M7 okos útszakaszon olyan teszteket hajtottak végre, amelyek során az ACC és a Lane Centering működését valós autópálya-forgalomban vizsgálták. A különleges mérési környezetet az tette lehetővé, hogy az útszakasz infrastruktúrájának szenzoradataiból a tesztekkel párhuzamosan valós időben épült fel egy digitális iker, amely a tesztjárművek és a környező forgalom mozgását is nagy pontossággal reprezentálta.

Öt tesztjármű és nyolc forgalmi sáv

A mérési kampányban összesen öt tesztjármű vett részt, amelyek közül három nagy pontosságú GNSS-rendszerrel is fel volt szerelve. Ezek a járművek független referenciaadatokat biztosítottak a digitális iker pontosságának ellenőrzéséhez, többek között a járművek pozíciója, sebessége, relatív távolsága és mozgási trajektóriája tekintetében.

A teszteket mindkét forgalmi irányban, az M1–M7 okos útszakasz valamennyi rendelkezésre álló sávjában elvégezték: irányonként négy, összesen nyolc forgalmi sáv került a vizsgálatokba. A kísérletek egyik fontos sajátossága volt, hogy azok nem elszigetelt tesztkörnyezetben zajlottak, hanem a tényleges autópálya-forgalom résztvevőivel együtt.

Ez a környezet egyben azt is lehetővé tette, hogy a kutatók ne csak előre megtervezett tesztszcenáriókat, hanem a közlekedés természetes, spontán eseményeit is megfigyeljék.

„A digitális iker egyik legfontosabb előnye, hogy nemcsak a tesztjárművet látjuk, hanem annak teljes közlekedési környezetét is. Ez tulajdonképpen egy olyan külső referencia, amely az ADAS-rendszerek valós forgalmi viselkedésének objektív vizsgálatát teszi lehetővé.” – emelte ki a kísérlet kapcsán dr. Szalay Zsolt, BME Gépjárműtechnológia Tanszék vezetője

Az ACC reakciója kontrollált és spontán helyzetekben

Az adaptív sebességtartó automatika vizsgálata során többféle forgalmi szcenáriót alakítottak ki. Az első esetekben az elöl haladó jármű konstans sebességgel közlekedett, miközben a követő jármű ACC-rendszere a beállított követési viszonyoknak megfelelően szabályozta saját sebességét.

A további szcenáriókban az elöl haladó jármű különböző mértékű gyorsításokat és lassításokat hajtott végre. Ezek a helyzetek lehetővé tették az ACC reakciójának részletes vizsgálatát: elemezhetővé vált a követési távolság, a relatív sebesség és ezek időbeli változása, valamint az, hogy a rendszer milyen dinamikával követi az előtte haladó jármű sebességváltozásait.

A valós forgalom ugyanakkor olyan helyzeteket is létrehozott, amelyeket előre nem lehetett teljes pontossággal megtervezni. Több alkalommal például egy publikus forgalomban közlekedő jármű sorolt be a két tesztjármű közé.

Ezek az események ugyan eltérítették a mérést az előre meghatározott tesztszcenáriótól, kutatási szempontból azonban kifejezetten értékesek voltak. Egy ilyen helyzet ugyanis sokkal közelebb áll ahhoz, amellyel egy sorozatgyártású jármű vezetéstámogató rendszere a mindennapi közlekedésben találkozhat.

Mivel az infrastruktúra digitális ikermodellje a publikus forgalom járműveit is követi, ezek a spontán interakciók is visszakereshetők. Így vizsgálható, pontosan mikor, hol és milyen dinamikával változott a forgalmi helyzet, és erre milyen választ adott az ACC.

Lane Centering: a jármű sávon belüli mozgása is mérhetővé válik

A Lane Centering tesztek során a kutatók a járművek sávtartási viselkedését és sávon belüli trajektóriáját vizsgálták. A digitális iker által meghatározott nagy pontosságú járműpályák alapján elemezhető a jármű laterális pozíciója a saját sávján belül, valamint ennek időbeli változása.

Ez különösen fontos egy olyan funkció esetében, amelynek működése elsősorban a jármű oldalirányú helyzetének folyamatos szabályozásában jelenik meg. Az infrastruktúra-alapú referencia lehetővé teszi, hogy a jármű mozgása külső mérési rendszer alapján is értékelhető legyen.

A megközelítés így túlmutat azon, hogy egyszerűen „látjuk”, merre halad egy jármű: a rendelkezésre álló adatokból számszerűsíthetővé válik a jármű sávon belüli mozgása és annak időbeli lefutása is.

Amikor a forgalom maga is a teszt része lesz

A hagyományos tesztelés egyik fontos kihívása, hogy a valós közúti környezetben a közlekedés többi résztvevője kiszámíthatatlan módon változtatja meg a körülményeket. A mostani mérésekben azonban éppen ez vált az egyik legérdekesebb kutatási lehetőséggé.

A digitális iker a tesztjárművek mellett a környező publikus forgalmat is reprezentálta. Így egy spontán besorolás, egy sebességváltozás vagy más közlekedési interakció nem egyszerűen „nem tervezett eseményként” jelent meg, hanem mérhető és elemezhető eseménnyé vált.

„A valós forgalomban bekövetkező spontán interakciók nem feltétlenül zavarják a tesztet – sok esetben ezek hasznos adatot szolgáltathatnak. A digitális iker segítségével olyan helyzeteket is elemezni tudunk, amelyek a tesztek végrehajtása során váratlanul alakulnak ki.” – mondta dr. Rövid András, a Környezetérzékelés (Cooperative Perception) kutatócsoport vezetője.

Ez a szemlélet különösen fontos lehet a nagy komplexitású ADAS-funkciók vizsgálatában, hiszen a rendszer tényleges viselkedését sokszor éppen a több járműből és változó forgalmi helyzetekből kialakuló interakciók határozzák meg.

Digitális iker, mint járműfüggetlen mérési referencia

A kísérletek egyik kulcsfontosságú célja annak demonstrálása volt, hogy az infrastruktúra szenzoradataiból valós időben létrehozott digitális iker alkalmas lehet ADAS-funkciók külső, járműfüggetlen referencia alapján történő kiértékelésére.

A három GNSS-szel felszerelt tesztjármű biztosította azokat a nagy pontosságú referenciaadatokat, amelyek segítségével a kutatók ellenőrizhették, hogy a digitális iker milyen pontossággal képes meghatározni a járművek pozícióját, sebességét, relatív távolságát és trajektóriáját.

A megközelítés jelentősége abban rejlik, hogy hosszabb távon lehetővé teheti: ne minden egyes vizsgált járművet kelljen különleges, nagy pontosságú GNSS-mérőrendszerrel felszerelni ahhoz, hogy objektív mérési adatok álljanak rendelkezésre.

Amennyiben az infrastruktúra képes megfelelő pontossággal és valós időben rekonstruálni a forgalom résztvevőinek mozgását, maga az út – pontosabban az út intelligens szenzorhálózata és az abból létrehozott digitális iker – válhat külső mérési referencia-rendszerré.

Ez új lehetőségeket teremthet az ADAS-rendszerek nagyobb számú járművön, valós közúti környezetben történő vizsgálatára. A módszer segítségével egyidejűleg több jármű mozgása, a köztük kialakuló interakciók, valamint a vezetéstámogató rendszerek ezekre adott reakciói is objektíven elemezhetők.

Egy lépéssel közelebb a skálázható ADAS-teszteléshez

Az M1–M7 okos útszakaszon végrehajtott kísérletek így nem csupán az ACC és a Lane Centering egyedi vizsgálatát jelentik. A mérések egy olyan tesztelési és kiértékelési koncepciót is demonstrálnak, amelyben az infrastruktúra valós idejű szenzoradatai, a digitális iker és a járművek vezetéstámogató funkcióinak működése egy közös rendszerben kapcsolódik össze.

A megközelítés egyik legnagyobb ígérete, hogy a jövőben jelentősen csökkentheti a járműoldali, speciális mérőberendezések alkalmazásának szükségességét, miközben nagy mennyiségű, objektív és egymással összehasonlítható adat gyűjtését teheti lehetővé.

Ez különösen fontos lehet egy olyan korszakban, amikor az ADAS-funkciók és az automatizált vezetési rendszerek fejlődésével párhuzamosan egyre több és egyre összetettebb valós közlekedési helyzetet kell mérni, kiértékelni és összehasonlítani.

Az M1–M7 okos útszakasz ebből a szempontból nem csupán egy intelligens útszakasz: olyan kutatási környezetet biztosít, ahol a közúti infrastruktúra érzékelési képességei közvetlenül összekapcsolhatók a járművek viselkedésének objektív vizsgálatával.

Újabb mérföldkő az automatizált ADAS tesztelésben: sikeres tesztkampány a ZalaZONE tesztpályán

Jelentős előrelépést ért el az automatizált ADAS tesztvégrehajtó keretrendszer fejlesztésében a BME Gépjárműtechnológia Tanszékéhez kapcsolódó spin-off vállalat, a DriveByCloud. A ZalaZONE Járműipari Tesztpályán végrehajtott tesztkampány során a fejlesztői csapat sikeresen folytatta a rendszerintegrációs munkálatokat, amelyek az automatizált, reprodukálható és hatékony járműtesztelési folyamatok megvalósítását támogatják.

2026. július 28–30. között a DriveByCloud szakemberei tesztkampányt hajtottak végre a ZalaZONE Járműipari Tesztpályán az automatikus ADAS (Advanced Driver Assistance Systems) tesztvégrehajtó keretrendszer továbbfejlesztése és integrációja érdekében.

A fejlesztés célja egy olyan komplex rendszer kialakítása, amely képes az ADAS tesztfolyamatok automatizált előkészítésére, végrehajtására, kiértékelésére és dokumentálására. A kampány során két, multimodális szenzorrendszerrel felszerelt mobil szenzorállomást telepítettek a ZalaZONE Smart City modul területén. Ezek segítségével a rendszer pontosan érzékelte és rögzítette a tesztjelenetekben részt vevő jármű, valamint a gyalogos bábúval felszerelt mozgó platform mozgását.

A fejlesztett keretrendszer egyik legfontosabb képessége, hogy képes előre definiált tesztjelenetek importálására, majd különböző paraméterek – például a jármű sebessége vagy az egyes események időzítése – módosításával automatikusan jelenetvariánsokat létrehozni. A futtatni kívánt tesztek ezt követően egy végrehajtási listába rendezhetők, meghatározott ismétlésszámmal.

A tesztek végrehajtása után a rendszer a nyers szenzoradatok alapján automatikusan kiértékeli a jármű és a céltárgyak mozgását, valamint a közöttük fennálló távolságokat a felhasználó által meghatározott szempontok szerint. Az eredmények alapján egyedi tesztjegyzőkönyvek készülnek, amelyek részletesen dokumentálják az egyes futtatások eredményeit. A rendszer ezt követően automatikusan visszairányítja a teszteszközöket a kiindulási pozícióba, majd megkezdi a következő jelenet végrehajtását. Az egyes jelenettípusokhoz kapcsolódó összesítő jegyzőkönyvek pedig lehetővé teszik az eredmények hatékony statisztikai elemzését.

„A tesztkampány során jelentős előrelépést értünk el a rendszerintegráció terén. A megszerzett tapasztalatok nagyban segítik a további fejlesztési munkálatokat, és fontos visszajelzést adnak az automatizált ADAS tesztvégrehajtási folyamatok gyakorlati alkalmazhatóságáról.” – mondta Vincze Zsolt, a BME Automated Drive égisze alatt működő Önvezető Járművek Kutatócsoport tudományos segédmunkatársa, a DriveByCloud Kft. ügyvezetője.

A tesztkampány a DriveByCloud által, az NKFIH támogatásával megvalósuló projekt keretében zajlott. A munkát a ZalaZONE Járműipari Tesztpálya, a BME Közlekedési és Járműirányítási Tanszék, valamint a HUN-REN SZTAKI szakemberei is támogatták szakmai együttműködésükkel.

A fejlesztés újabb fontos lépést jelent az automatizált járműtesztelési folyamatok irányába, amelyek hozzájárulhatnak a fejlett vezetéstámogató rendszerek gyorsabb, megbízhatóbb és objektívebb validációjához.

Safety First! 2026 – Negyedik alkalommal zárult le a közlekedésbiztonsági innovációs verseny

Sikeresen lezárult a Safety First! 2026 közlekedésbiztonsági verseny, amelyet immár negyedik alkalommal rendezett meg a Budapesti Műszaki és Gazdaságtudományi Egyetem Gépjárműtechnológia Tanszéke, a Safety and Security kutatócsoport szervezésében. Az idei döntőben a hallgatói csapatok olyan kutatási és fejlesztési eredményeket mutattak be, amelyeken a szemeszter során dolgoztak, és amelyek valós járműbiztonsági kihívásokra kínálnak innovatív válaszokat.

A Safety First! verseny célja kezdettől fogva, hogy a hallgatók valós mérnöki problémákon dolgozva, ipari és akadémiai támogatás mellett fejlesszék szakmai tudásukat, miközben olyan készségeket sajátítanak el, amelyek közvetlenül hasznosíthatók a jövő autóipari fejlesztéseiben. A többfordulós megmérettetés során a résztvevőknek nemcsak műszakilag megalapozott koncepciókat kell kidolgozniuk, hanem azok alkalmazhatóságát is alá kell támasztaniuk, miközben eredményeiket professzionális módon kell bemutatniuk.

Az idei döntőben a zsűri a projekteket öt fő szempont alapján értékelte: az absztrakt minősége, a dokumentáció szakmai színvonala, az innováció mértéke, a projekt érettsége, valamint a szóbeli prezentáció minősége alapján.

Innovatív megoldások a járműbiztonság jövőjéért

Az idei mezőny ismét jól tükrözte a modern járműipar sokszínű technológiai kihívásait: a járműdinamikától és a mesterséges intelligencián át egészen a vezetőfigyelő rendszerekig és a biztonságkritikus funkciók validációjáig.

🥇 1. helyezett – Squadron

Reinforcement Learning Based Oversteer Control Under Dynamically Changing Adhesion

Az első helyezett csapat egy hibrid Model Predictive Control (MPC) és Reinforcement Learning alapú járműstabilitási megoldást mutatott be, amely gyorsan változó tapadási viszonyok között képes adaptív beavatkozásra. A rendszer valós idejű döntéshozatallal támogatja a biztonságos járműirányítást, és ígéretes alkalmazási lehetőségeket mutat fejlett vezetéstámogató rendszerek (ADAS) és flottaszintű biztonsági megoldások területén.

🥈 2. helyezett – NOVA

Neural Optimization for Verified Automotive Safety

A második helyezett projekt egy különösen aktuális kihívásra fókuszált: miként egyeztethető össze a neurális hálózatok teljesítménye az autóipari biztonságkritikus rendszerek szigorú verifikációs követelményeivel. A csapat olyan innovatív koncepciót mutatott be, amely a mesterséges intelligencia-alapú funkciók taníthatóságát a validálhatóság és tanúsíthatóság szempontjaival kapcsolja össze.

🥉 3. helyezett – OrbitDMS

Modelling Multi-Sensor Fusion for Driver Monitoring System for Takeover Readiness

A harmadik helyezett csapat a részben automatizált vezetés egyik kulcskérdésével foglalkozott: hogyan állapítható meg megbízhatóan, hogy a vezető készen áll-e a jármű irányításának átvételére. Többszenzoros adatfúziós megközelítésük hozzájárulhat az automatizált és manuális vezetés közötti biztonságos átmenetekhez.

Valós ipari szemlélet, gyakorlati tapasztalat

A verseny ismét bebizonyította, hogy a hallgatók képesek magas szakmai színvonalon reagálni a jelen autóiparának kihívásaira. A bemutatott projektek nemcsak technikai mélységükkel és gyakorlati relevanciájukkal tűntek ki, hanem azzal is, hogy a versenyzők érett, rendszerszintű mérnöki gondolkodásmódról tettek tanúbizonyságot.

„A Safety First! verseny egyik legnagyobb értéke, hogy a hallgatók egy olyan környezetben próbálhatják ki magukat, amely már nagyon közel áll a valós ipari fejlesztési folyamathoz. A technikai tartalom mellett ugyanilyen fontos a problémamegfogalmazás, a dokumentáció minősége és a professzionális prezentáció is” – emelte ki Kazár Tamás, a verseny főszervezője, a BME Gépjárműtechnológia Tanszék Safety and Security kutatócsoportjának doktorandusza.

Köszönet a támogatóknak és a zsűrinek

A verseny idén is ipari partnerünk, a Bosch támogatásával valósult meg, amely szakértői részvételével hozzájárult ahhoz, hogy a hallgatók közvetlen visszajelzést kapjanak az ipari elvárásokról és fejlesztési szempontrendszerekről.

Ezúton is köszönjük a szakmai zsűri munkáját és értékes visszajelzéseit:

  • Jenei Réka (Bosch)
  • Kazár Tamás (BME KJK, Safety and Security kutatócsoport)
  • Török Árpád (BME KJK, Safety and Security kutatócsoport vezetője)

Szívből gratulálunk valamennyi résztvevőnek az elvégzett munkához, a döntős csapatoknak pedig a kiemelkedő eredményekhez!

A Safety First! verseny az elmúlt négy év során olyan szakmai platformmá vált, ahol a hallgatók nemcsak versenyeznek, hanem valódi mérnöki gondolkodásmódot, prezentációs készséget és ipari szemléletet is elsajátíthatnak. Már várjuk a következő évad innovatív ötleteit és új kihívásait.

Tanszékünk járműbiztonsági áttörése amerikai szabadalmat kapott

Az USA-ban is szabadalmi oltalmat szerzett a magyar fejlesztés, amely megcsúszás közben is irányíthatóvá teszi az autót.

Az Egyesült Államok Szabadalmi és Védjegyhivatala (USPTO) is megadta a szabadalmi oltalmat annak a járműirányítási technológiának, amelyet a Budapesti Műszaki és Gazdaságtudományi Egyetem (BME) Gépjárműtechnológia Tanszékének kutatói fejlesztettek ki. A nemzetközi szinten is kiemelkedő innováció különlegessége, hogy a járművet a tapadási határon túl, megcsúszás közben is képes kontrolláltan irányítani, ezzel jelentősen csökkentve a kisodródásos balesetek kockázatát.

A fejlesztés már korábban egységes európai szabadalmi oltalmat kapott, az amerikai szabadalom megszerzése azonban újabb jelentős mérföldkő a technológia nemzetközi elismerésében. Az USPTO döntése egyben azt is jelzi, hogy a magyar kutatók megoldása globális szinten is újszerűnek és iparilag relevánsnak számít.

A BME Automated Drive Lab keretében működő Járműdinamika és Szabályzás kutatócsoport fejlesztése alapvetően új megközelítést alkalmaz a járműbiztonság területén. Míg a hagyományos menetstabilizáló rendszerek – például az ESP – elsődleges célja a tapadás visszaállítása, addig ez az új technológia a megcsúszás állapotában is fenntartja a jármű irányíthatóságát. A rendszer szükség esetén átveszi az irányítást a vezetőtől, és csúszás közben, akár kontrollált driftmanőver alkalmazásával vezeti biztonságos pályára a járművet.

„A közúti balesetek jelentős része abból fakad, hogy kritikus helyzetben a vezető már nem képes kontrollálni a jármű mozgását. A célunk az volt, hogy a fizikai határok közelében vagy akár azon túl is fenntartható maradjon az irányíthatóság” – mondta Dr. Szalay Zsolt, a BME Gépjárműtechnológia Tanszékének vezetője. Hozzátette: „Az amerikai szabadalom nemcsak a fejlesztés tudományos értékét igazolja vissza, hanem azt is, hogy Magyarországon világszínvonalú, ipari jelentőségű járműipari kutatás zajlik.”

A technológia különösen fontos lehet a jövő járművei szempontjából, hiszen az automatizált és önvezető rendszerek biztonságának egyik kulcskérdése, hogy miként kezelik a szélsőséges, tapadásvesztéssel járó forgalmi helyzeteket. A fejlesztés ezért nemcsak a közlekedésbiztonság javításához járulhat hozzá, hanem új lehetőségeket nyithat a következő generációs járműszabályozási rendszerek fejlesztésében is.

A BME Gépjárműtechnológia Tanszék az elmúlt években számos nemzetközileg is jegyzett kutatási és ipari együttműködésben vett részt az automatizált járművek, a járműdinamika, a funkcionális biztonság és a jövő mobilitási rendszereinek területén. A mostani amerikai szabadalom újabb példája annak, hogy a magyar mérnöki és tudományos tudás nemzetközi szinten is versenyképes innovációk létrehozására képes.

A BME Gépjárműtechnológia Tanszék a TRA 2026 budapesti konferencián – fókuszban a digitális iker és az M1–M7 okosút

A BME Gépjárműtechnológia Tanszék a budapesti TRA 2026 konferencián kiállítóként és előadóként is aktívan részt vesz, ahol az M1–M7 okosautópálya-szakasz és a valós idejű digitális iker rendszer áll a szakmai bemutatók középpontjában. A többnapos nemzetközi eseményen kutatóink interaktív VR-demonstrációval és több szakmai előadással mutatják be a kapcsolt és automatizált közlekedés legújabb eredményeit.

Budapest ad otthont a Transport Research Arena (TRA 2026) konferenciának, Európa egyik legjelentősebb közlekedéskutatási eseményének, ahol mintegy 3000 résztvevő – kutatók, ipari szereplők és döntéshozók – vitatják meg a jövő mobilitási irányait.

A BME Gépjárműtechnológia Tanszék a Magyar Közút standjának vendégeként vesz részt a rendezvényen, ahol kiemelt figyelmet kap az M1–M7 okosautópálya-szakasz és a hozzá kapcsolódó valós idejű digitális iker rendszer bemutatása. A standon interaktív VR-demonstráció is elérhető, amely a látogatók számára élményszerűen mutatja be a fejlesztett rendszer működését és a valós forgalmi környezet digitális leképezését.

A jelenlét nemcsak kiállítási, hanem erőteljes szakmai programmal kísért részvétel is: a tanszék kutatói több előadással szerepelnek a konferencia különböző tematikus szekcióiban. Ezekben a fókusz a kapcsolt és automatizált közlekedési rendszerek tesztelésén, a szenzorfúziós megoldásokon, a V2X alapú kockázatelemzésen, valamint a valós idejű digitális ikrek közlekedésbiztonsági alkalmazásán van.

A bemutatott kutatások közös üzenete, hogy a valós forgalmi adatokra épülő digitális iker technológia új szintre emeli a közlekedési rendszerek fejlesztését és validációját – legyen szó autópályás környezetről vagy komplex, vegyes forgalmú szituációkról.

A tanszék szakmai jelenlétét Dr. Szalay Zsolt, a BME Gépjárműtechnológia Tanszék vezetője fogja össze, aki több szakmai előadásban is képviseli a kutatási irányokat. A konferencia kapcsán így fogalmazott:

„A bemutatóink és előadásaink után rengeteg visszajelzést kaptunk arról, hogy a digitális iker új alapokra helyezi a közlekedési technológiákat. Az általunk fejlesztett valós idejű rendszer nemcsak a modellezés pontosságát növeli, hanem új módon teszi értelmezhetővé a közlekedés biztonságát és hatékonyságát is.”

A BME részvétele a TRA 2026 konferencián jól mutatja, hogy a tanszék kutatásai nemzetközi szinten is meghatározó szerepet töltenek be a következő generációs közlekedési rendszerek fejlesztésében, különösen a digitális ikrekre és összekapcsolt infrastruktúrákra épülő megoldások területén.

A BME hallgatói csapata sikeresen szerepelt az ESV 2026 torontói döntőjében

A BME Gépjárműtechnológia Tanszékéhez, azon belül a BME Automated Drive Laboratóriumhoz tartozó Vehicle Safety and Cybersecurity Research Group (VSSRG) hallgatói csapata európai finalistaként vett részt a világ egyik legjelentősebb járműbiztonsági szakmai fórumán, a kanadai Torontóban megrendezett Enhanced Safety of Vehicles (ESV) Conference keretében zajló Student Safety Technology Design Competition (SSTDC) döntőjén. A csapat nemcsak a hallgatói verseny fináléjában szerepelt, hanem tudományos előadással és kiállítóként is képviselte a BME-t.

Május 12–15. között rendezték meg Torontóban a 28. Enhanced Safety of Vehicles Conference konferenciát, amely a járműbiztonság egyik legfontosabb nemzetközi szakmai fóruma. Az eseményt az amerikai közlekedési minisztérium közlekedésbiztonsági szervezete, a National Highway Traffic Safety Administration (NHTSA), valamint a kanadai közlekedési hatóság, a Transport Canada közösen szervezte, összehozva a járműbiztonság, az automatizált mobilitás és a közlekedési innováció vezető szakértőit, kutatóit és ipari szereplőit.

A konferencián a BME Automated Drive Vehicle Safety and Cybersecurity Research Group (VSSRG) hallgatói csapata európai finalistaként képviselte a BME Gépjárműtechnológia Tanszéket a 10. Student Safety Technology Design Competition döntőjében.

A csapat a „When Cars Talk: V2X-Powered Risk Metrics to Improve Next-Generation Intersection Safety” című projektjével jutott be a döntőbe az Advanced Driver Assistance Systems (ADAS) kategóriában.

A hallgatói projekt címe – “When Cars Talk: V2X-Powered Risk Metrics to Improve Next-Generation Intersection Safety” – a közúti kereszteződésekben jelentkező komplex baleseti kockázatok csökkentésére fókuszált. A koncepció a járművek és az infrastruktúra közötti (V2X) kommunikációra épít, amelynek segítségével a hagyományos szenzoralapú rendszereket kiegészítve valós idejű, kooperatív kockázati metrikák alkalmazása válik lehetővé. A megközelítés különösen a korlátozott beláthatóságú és sűrű városi forgalmi helyzetek biztonságának javítását célozza.

A csapat tagjai:

  • Abdulagha Dadashev
  • Nagy Roland
  • Kazár Márton Tamás
  • Pethő Zsombor, PhD (csapatvezető és témavezető)

A konferencia plenáris szekciójában a projektet Nagy Roland mutatta be nemzetközi szakmai közönség előtt.

Több szerepben is képviselték a BME-t

A torontói részvétel túlmutatott a hallgatói versenyen: a csapat a konferencia több területén is aktív szerepet vállalt. A döntős szereplés mellett tudományos előadással járultak hozzá a szakmai programhoz, valamint kiállítóként is bemutatták kutatási tevékenységüket az expón.

A részvétel így nemcsak versenyzési lehetőséget jelentett, hanem közvetlen kapcsolatépítést is a járműbiztonság és járműkiberbiztonság nemzetközi szereplőivel, valamint lehetőséget a legújabb technológiai és kutatási irányok megismerésére.

Tudatosan épített hallgatói innovációs ökoszisztéma

A döntőbe jutás egy több mint egyéves, intenzív fejlesztési folyamat eredménye volt. A hallgatói csapat 2025 eleje óta dolgozott a koncepció fejlesztésén, miközben több szakmai mérföldkövet teljesítettek a nemzetközi szereplésig vezető úton.

A siker hátterében a VSSRG kutatócsoport által szervezett Safety First! hallgatói verseny és a tanszéken kialakított innovációs környezet is fontos szerepet játszik, amely lehetőséget biztosít arra, hogy a hallgatók valós közlekedésbiztonsági problémákra dolgozzanak ki megoldásokat, és nemzetközi szinten is versenyképes projekteket hozzanak létre.

„Különösen büszkék vagyunk arra, hogy hallgatóink egy olyan rendkívül magas színvonalú nemzetközi mezőnyben képviselhették a BME-t, ahol a jövő járműbiztonsági megoldásai kerülnek fókuszba. Már a döntőbe jutás is komoly szakmai eredmény, ugyanakkor a legnagyobb érték az a tudás, tapasztalat és nemzetközi kapcsolatrendszer, amellyel a csapat hazatért” – fogalmazott Pethő Zsombor.

A csapat munkáját a felkészülés során folyamatosan támogatta dr. Török Árpád a kutatócsoport vezetője is.

A torontói szereplés jól mutatja, hogy a BME Gépjárműtechnológia Tanszéken folyó oktatás és kutatás képes közvetlenül kapcsolódni a járműipar legaktuálisabb nemzetközi kihívásaihoz, miközben hallgatói számára valós szakmai fejlődési és nemzetközi bemutatkozási lehetőségeket teremt.

Safety First! 2026 – Továbbjutott csapatok – fókuszban a fejlesztési fázis

A BME Gépjárműtechnológia Tanszék által szervezett idei Safety First! közlekedésbiztonsági verseny újabb mérföldkőhöz érkezett: az első fordulót követően kialakult a mezőny, amely a következő hetekben már a koncepciók részletes kidolgozásán dolgozik.

A versenyzők ezúttal is aktuális, iparilag releváns problémákra keresnek innovatív megoldásokat – a témák a járműbiztonság különböző területeit fedik le, a vezetőfigyelő rendszerektől kezdve a járműdinamikán és a mesterséges intelligencián át egészen a kiberbiztonságig.

A továbbjutott csapatok és témáik:

  • OrbitDMS
    Modelling Multi-Sensor Fusion for Driver Monitoring System for takeover readiness
  • Squadron
    Reinforcement Learning Based Oversteer Control Under Dynamically Changing Adhesion
  • secUred 2.0
    „Advanced braking system performance and power consumption analysis”
  • SafeSyncro
    A Multi-Layered, Proactive Cybersecurity Framework for Software-Defined Vehicles
  • NOVA
    Neural Optimization for Verified Automotive Safety

A mezőny jól tükrözi a modern járműipar komplexitását: a klasszikus járműdinamikai problémák mellett egyre hangsúlyosabb szerepet kapnak a szoftveralapú rendszerek, az automatizálás és a kiberbiztonság kérdései.

A verseny következő mérföldköve 2026. május 8., amikor a résztvevőknek a részletes, 6–10 oldalas szakmai dokumentációt kell benyújtaniuk. Ebben a fázisban a csapatok már nemcsak az alapötleteiket, hanem azok műszaki megalapozottságát, alkalmazhatóságát és – ahol releváns – modellalapú validációját is bemutatják.

„A második forduló kulcsa a mélység: itt dől el, hogy egy jó ötletből valóban megalapozott mérnöki koncepció válik-e. A csapatoknak nemcsak kreatívnak, hanem rendszerszinten is gondolkodónak kell lenniük – ez az a pont, ahol a verseny igazán közel kerül az ipari fejlesztési folyamathoz.” – emelte ki Kazár Tamás a verseny főszervezője.

A Safety First! verseny továbbra is egyedülálló platformot biztosít a hallgatók számára, hogy valós mérnöki problémák mentén, ipari és akadémiai támogatással fejlesszék ötleteiket, miközben olyan készségeket sajátítanak el, amelyek közvetlenül hasznosíthatók a jövő autóipari kihívásai során.

A következő hetekben tehát a háttérben zajlik a munka – a döntőben pedig ismét kézzelfogható, működő megoldások formájában találkozhatunk majd a legjobb koncepciókkal.

Nemzetközi döntőben a BME hallgatói csapata: új megközelítés a kereszteződések biztonságára

A Budapesti Műszaki és Gazdaságtudományi Egyetem Gépjárműtechnológia Tanszékéhez kapcsolódó BME Automated Drive Biztonságtechnológia Kutatócsoportjának hallgatói csapata európai finalistaként jutott be a világ egyik legjelentősebb járműbiztonsági versenyének döntőjébe. A megmérettetés a Enhanced Safety of Vehicles Conference keretében kerül megrendezésre 2026 májusában, Kanadában.

A Gépjárműtechnológia Tanszéken működő BME Automated Drive Lab keretében tevékenykedő Biztonságtechnológia (Vehicle Safety and Security) kutatócsoport hallgatói csapata kiemelkedő nemzetközi elismerést ért el: európai finalistaként bekerült a 10. Student Safety Technology Design Competition döntőjébe.

A rangos verseny a járműbiztonság egyik legfontosabb globális fórumához, a 28. ESV konferenciához kapcsolódik, amelyet 2026. május 12–15. között rendeznek meg Torontóban. Az esemény társszervezői között szerepel az amerikai közlekedési minisztérium közlekedésbiztonsági hivatala (NHTSA) és a kanadai közlekedési hatóság (Transport Canada), így a konferencia a terület vezető ipari és tudományos szereplőit gyűjti össze.

Innovatív válasz egy kritikus közlekedésbiztonsági problémára

A döntőbe jutott projekt címe:
„When Cars Talk: V2X-Powered Risk Metrics to Improve Next-Generation Intersection Safety”,
amely az ADAS (Advanced Driver Assistance Systems) kategóriában versenyez.

A csapat tagjai:

  • Abdulagha Dadashev
  • Nagy Roland
  • Kazár Tamás Márton
  • témavezető: Pethő Zsombor

A kutatás középpontjában a közúti kereszteződések biztonsága áll, amelyek a közlekedési balesetek egyik legkritikusabb helyszínei. A balesetek jelentős részét a korlátozott észlelhetőség (különösen nem belátható helyzetek), valamint a késleltetett reakciók okozzák, különösen sűrű városi forgalomban.

A projekt alapfelvetése szerint a hagyományos szenzorokra és fedélzeti érzékelésre épülő rendszerek önmagukban nem képesek teljes mértékben kezelni ezeket a helyzeteket. A csapat ezért a járművek közötti és infrastruktúrával történő kommunikáció (V2X) lehetőségeit vizsgálja, és olyan új kockázati metrikákat fejleszt, amelyek valós idejű, kooperatív döntéshozatalt tesznek lehetővé.

Hallgatói innovációból nemzetközi szint

A siker mögött tudatos építkezés áll: a Biztonságtechnológia Kutatócsoport évek óta szervezi a Safety First! hallgatói versenyt, amely platformot biztosít a biztonságtechnológiai innovációk fejlesztésére. Ez a kezdeményezés nemcsak az új ötletek megszületését támogatja, hanem valós nemzetközi karrierutakat is megnyit – a mostani döntős szereplés is ennek egyértelmű visszaigazolása.

„A közlekedésbiztonság következő szintjét az együttműködő rendszerek jelentik. A hallgatói csapatunk munkája azt mutatja, hogy a V2X-alapú megközelítések nemcsak elméleti lehetőségek, hanem konkrét, mérhető módon járulhatnak hozzá a balesetek megelőzéséhez. Különösen fontos számunkra, hogy ez a teljesítmény egy olyan hallgatói ökoszisztémából nőtt ki, amely tudatosan építi a nemzetközi szintű innovációt.” – emelte ki Pethő Zsombor, a csapat témavezetője.

Nemzetközi színtéren a BME

A döntőbe jutás nemcsak a csapat, hanem a Gépjárműtechnológia Tanszék, a Közlekedésmérnöki és Járműmérnöki Kar, valamint a teljes egyetem számára fontos visszajelzés: a BME-n folyó oktatás és kutatás képes közvetlenül kapcsolódni a járműipar legaktuálisabb globális kihívásaihoz.

A torontói döntőben való részvétel lehetőséget teremt arra, hogy a csapat a világ vezető szakértői előtt mutassa be eredményeit, és tovább erősítse a BME jelenlétét a nemzetközi járműbiztonsági innovációs térben.

A fejleményekről hamarosan további beszámoló várható.

Szalay Zsolt a HUN-REN alelnöke lett a műszaki és természettudományok területén

Dr. Szalay Zsoltot, a Budapesti Műszaki és Gazdaságtudományi Egyetem Gépjárműtechnológia Tanszékének vezetőjét a HUN-REN Magyar Kutatási Hálózat műszaki és természettudományokért (STEM) felelős alelnökévé nevezték ki 2026. március 1-jei hatállyal.

A kinevezés a HUN-REN szervezeti és működési megújulásának része: a kutatási hálózat irányító testülete három tudományterületi alelnököt nevezett ki annak érdekében, hogy erősítse az intézmények közötti együttműködést, valamint a kutatási és innovációs teljesítményt. Dr. Szalay Zsolt a műszaki és természettudományi terület koordinációjáért felel, míg az élettudományokért Dr. Nagy Péter, a határtudományokért pedig Dr. Aczél Petra lát el alelnöki feladatokat.

A HUN-REN Magyar Kutatási Hálózat Magyarország egyik legfontosabb tudományos intézményrendszere: kutatóközpontjaiban, intézeteiben és támogatott kutatócsoportjaiban több ezer kutató dolgozik azon, hogy új tudományos eredményekkel járuljon hozzá a hazai innovációhoz és a nemzetközi versenyképesség erősítéséhez. A tudományterületi alelnökök feladata e komplex rendszer stratégiai szintű koordinációja, a kutatási kiválóság erősítése, valamint az intézményeken átívelő együttműködések és új kutatási irányok előmozdítása.

Dr. Szalay Zsolt több mint három évtizede foglalkozik autóipari innovációval, szakterülete az automatizált járműrendszerek verifikációja és validációja. A BME-n végzett munkája mellett kulcsszerepet vállalt a ZalaZONE járműipari tesztpálya létrehozásában és szakmai fejlesztésében, és pályafutása során következetesen az egyetemi kutatási eredmények ipari hasznosításának erősítésén dolgozott. Számos európai uniós kutatás-fejlesztési projekt szakmai vezetője volt, emellett aktív szerepet tölt be a hazai innovációs ökoszisztéma fejlesztésében is. Alelnöki megbízatása mellett egyetemi oktatói és tanszékvezetői feladatait változatlanul ellátja.

„Nagy megtiszteltetés számomra a kinevezés, és köszönöm a bizalmat. A feladat egyértelmű: erősíteni a tudományos közösségen belüli együttműködéseket, és olyan kapcsolatokat építeni az akadémiai, ipari és kormányzati szereplők között, amelyek kézzelfogható eredményekké formálják a kutatási teljesítményt” – fogalmazott Dr. Szalay Zsolt.

Hozzátette: célja, hogy a HUN-REN hálózati működéséből fakadó előnyöket még hatékonyabban lehessen kihasználni, és a tudományos eredmények a gyakorlatban is erősítsék Magyarország innovációs és gazdasági teljesítményét.

A kinevezés jelentős visszaigazolása annak a több évtizedes szakmai munkának, amelyet Dr. Szalay Zsolt az egyetemi kutatás, az ipari együttműködések és az innovációs ökoszisztéma fejlesztése terén végzett, és egyben új lehetőséget teremt arra, hogy ezt a tapasztalatot országos szinten is kamatoztassa