
Amikor az út is gondolkodik – a BME Gépjárműtechnológia Tanszék az intelligens közlekedési infrastruktúra jövőjét mutatta be a QFD konferencián
A közlekedési infrastruktúra nem feltétlenül csak a járművek által használt környezet: megfelelő érzékeléssel, adatfeldolgozással és digitális ikerrel maga az út is a közlekedési rendszer aktív, intelligens szereplőjévé válhat. Erről beszélt dr. Szalay Zsolt, a BME Gépjárműtechnológia Tanszék tanszékvezető egyetemi docense a 15. Regionális Autóipari Beszállítói Konferencián, ahol a tanszék az M1–M7 okosút digitális ikrének élő VR-bemutatójával is várta a résztvevőket.

A Budapesti Műszaki és Gazdaságtudományi Egyetem Gépjárműtechnológia Tanszéke aktívan részt vett a QFD Group által 2026. szeptember 29–30-án Budapesten megrendezett 15. Regionális Autóipari Beszállítói Konferencián. A rendezvény az autóipari döntéshozók, OEM- és Tier 1–2 beszállítók, valamint mérnöki, fejlesztési és menedzsmentterületek képviselőinek találkozója; a kétnapos programban az iparági trendek, technológiai és minőségügyi kihívások mellett a jövő autóipari megoldásai is hangsúlyosan megjelentek.
A tanszék részvételének középpontjában az intelligens közlekedési infrastruktúra és az M1–M7 okosút digitális ikre állt. A konferencia első plenáris előadását dr. Szalay Zsolt tartotta „Amikor az út is gondolkodik – Az intelligens közlekedési infrastruktúra szerepe az automatizált mobilitásban” címmel. A bemutatóhoz kapcsolódva a résztvevők egész nap VR-környezetben is megtapasztalhatták az M1–M7 okosútszakasz valós idejű digitális ikrét.
Mi történik, ha nemcsak az autó látja az utat?
Szalay Zsolt előadásának kiindulópontja egy egyszerű kérdés volt: ki látja az utat?
A közlekedő számára természetesnek tűnik, hogy a vezető, illetve az autó érzékeli a környezetet. A jármű kamerái, radarjai és lidarjai a körülötte lévő világot figyelik, és ezekből az adatokból építik fel a közlekedési helyzet modelljét. Ennek azonban alapvető korlátja, hogy a jármű elsősorban abból tud dolgozni, amit a saját pozíciójából érzékelni képes.
Egy nagyobb jármű kitakarhatja az előtte haladó forgalmat, egy kanyar vagy egy út menti objektum elrejthet egy távolabbi eseményt, városi környezetben pedig egy épület akadályozhatja egy keresztirányú forgalmi helyzet felismerését.

Mi változna, ha maga az infrastruktúra is érzékelné a közlekedést?
Egy megfelelően szenzorozott útszakasz más perspektívából képes megfigyelni a forgalmat. Nem egyetlen jármű közvetlen környezetét látja, hanem egy teljes útszakasz eseményeit, és a különböző érzékelők adatait együttesen képes feldolgozni. Így akár több száz méterrel előrébb vagy hátrébb kialakuló közlekedési helyzetekről is információt adhat.
Ez a szemléletváltás vezet el az intelligens infrastruktúra fogalmához: a közút nem pusztán a járművek fizikai környezete, hanem a közlekedési rendszer érzékelő és információs rétegének része is lehet.
Az M1–M7 mint valós környezetben működő kutatási platform
Ennek a gondolatnak a gyakorlati megvalósítását mutatja az M1–M7 okosút projekt, amelyben a BME Gépjárműtechnológia Tanszék és a Magyar Közút együttműködésében egy mintegy 1,5 kilométeres útszakasz kapott nagy sűrűségű érzékelőrendszert.
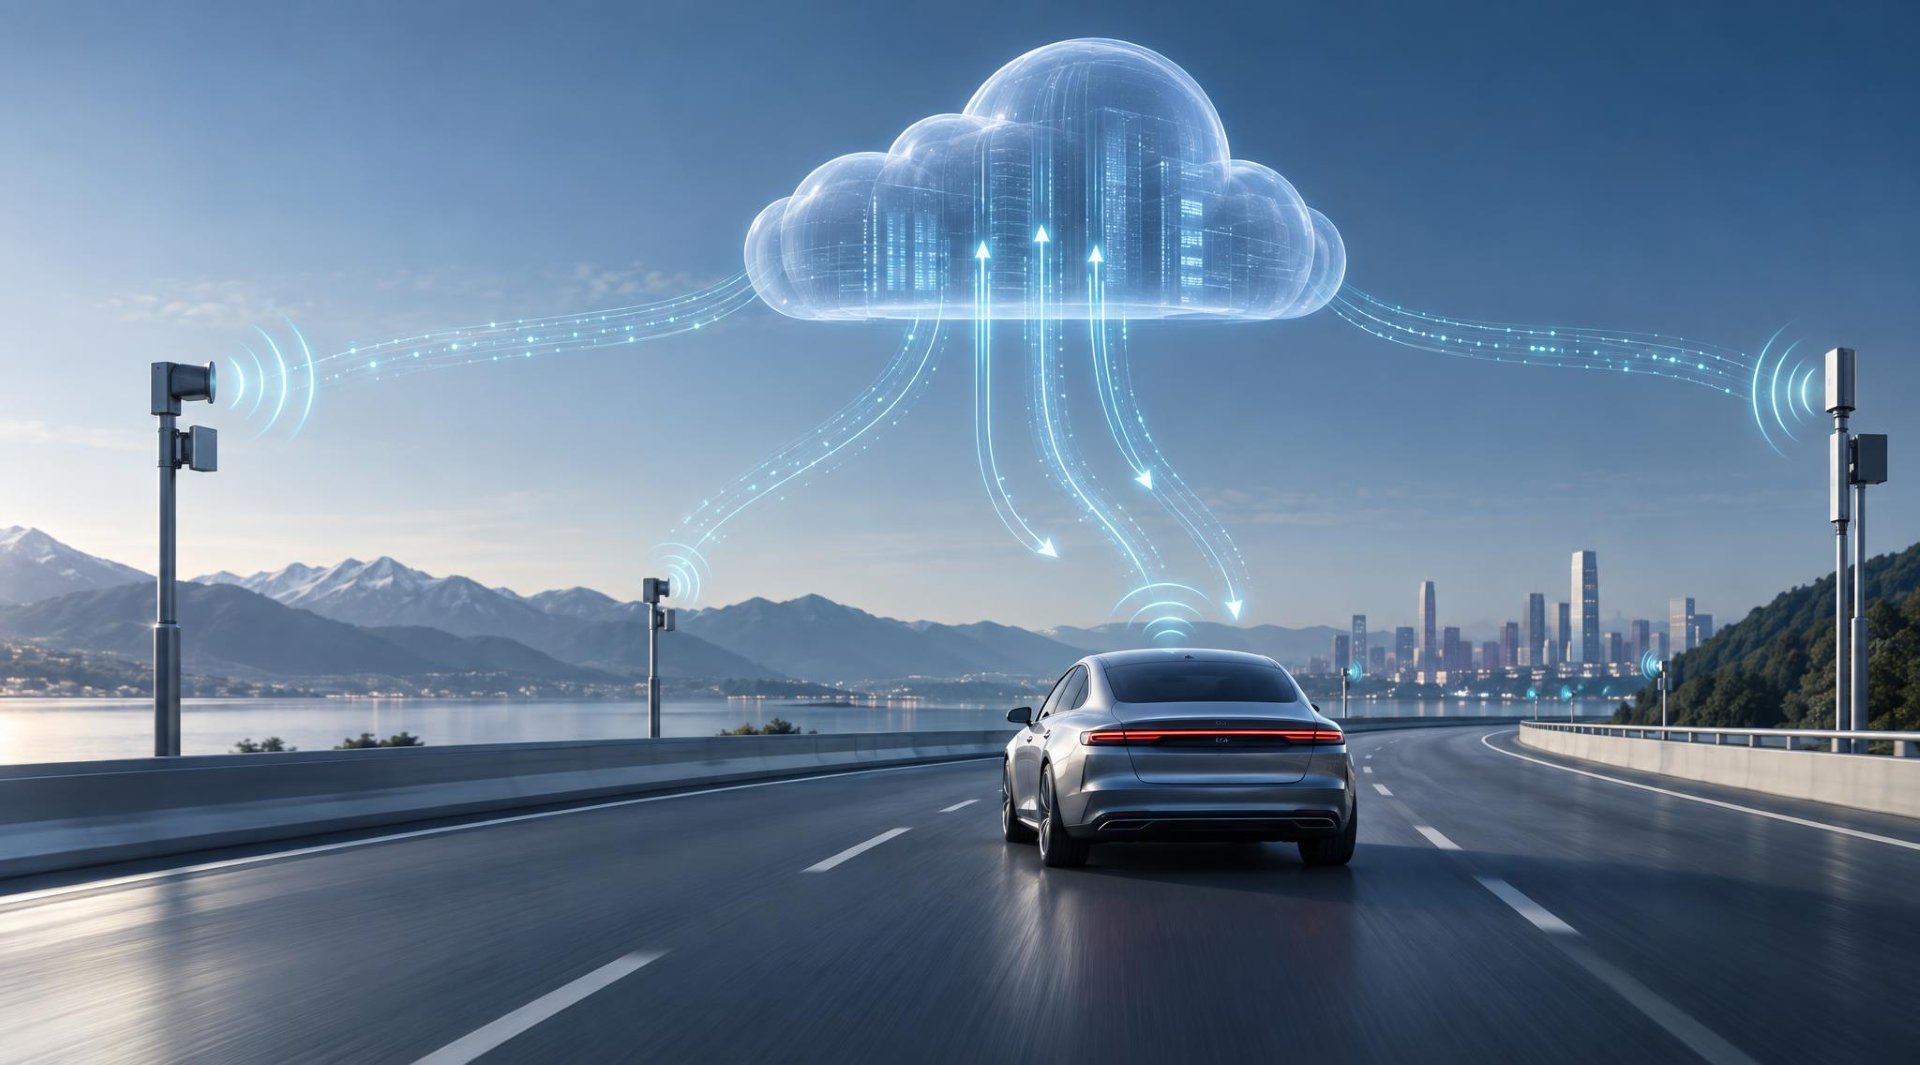
Az útszakasz háromféle érzékelési technológiát egyesít: 12 lidar, 21 kamera és 6 radar biztosítja a közlekedési környezet megfigyelését. A rendszer adatforgalma nagyságrendileg 1,5 GB másodpercenként, ezért az adatok feldolgozásához nem elegendő pusztán központi felhőalapú infrastruktúrára támaszkodni. A rendszerben az út mentén elhelyezett edge számítási kapacitás egészíti ki a felhőalapú architektúrát.
A koncepció ugyanakkor nem korlátozódik az infrastruktúrából származó adatokra. A rendszer képes a közlekedő járművek szenzoraiból származó információk integrálására is, vezeték nélküli kommunikáció segítségével. Így az infrastruktúra és a járművek által érzékelt környezet közös információs rendszerben jelenhet meg.
A tanszék a rendszer kialakításánál szabványos adatmodelleket és kommunikációs megoldásokat is alkalmaz, többek között az ADASIS és a SENSORIS szabványcsaládhoz kapcsolódó megoldásokat.
Az adatból digitális iker
A rendszer egyik legfontosabb eredménye a valós útszakasz digitális reprezentációja, vagyis a digitális iker.
A digitális iker nem egyszerűen egy háromdimenziós modell. Az M1–M7 esetében egy nagy pontosságú, statikus térképi környezetbe kerülnek be a valós időben érzékelt közlekedési objektumok. A statikus térkép lézerszkennelés alapján készült, centiméteres pontosságú geometriai reprezentációt biztosít az útszakaszról. Erre a folyamatosan változó forgalmi információk dinamikus rétege épül rá.
Így a digitális környezetben egyszerre jeleníthető meg az út fizikai struktúrája és az azon éppen zajló közlekedés.
A rendszer egyik fontos sajátossága a valós idejű működés. A tanszék saját, mesterséges intelligencián alapuló szenzorfúziós és járműdetektáló megoldásokat alkalmaz. A különböző érzékelők információit több szinten egyesítik, és a rendszer a teljes útszakaszon érzékelt járművek detektálását mintegy 30 milliszekundum alatt képes elvégezni. A teljes feldolgozási ciklus jelenleg körülbelül 100 milliszekundum, vagyis a rendszer másodpercenként tízszer képes frissíteni a teljes helyzetképet.
Ez a sebesség teszi lehetővé, hogy a digitális iker ne utólagos adatvizualizáció legyen, hanem a valós közlekedési helyzethez időben kapcsolódó rendszer.

Az intelligens út mint digitális laboratórium
Szalay Zsolt szerint az ilyen infrastruktúra egyik legfontosabb alkalmazási területe a tesztelés lehet.
Az automatizált és vezetéstámogató rendszereket jelenleg jellemzően több lépcsőben fejlesztik és validálják: szimulációs környezetben, tesztpályán, majd valós közúti forgalomban. A valós közlekedési tesztelés ugyanakkor költséges és időigényes, ráadásul a ritkán előforduló, de fontos közlekedési helyzeteket nehéz reprodukálható módon előállítani.
Az intelligens infrastruktúra ezen a ponton új lehetőséget kínál. Az M1–M7 okosút valós forgalmi környezetben képes nagy pontosságú ground truth, azaz referencia-információ biztosítására. Ez lehetővé teszi például vezetéstámogató rendszerek érzékelésének valós időben történő validálását.
A digitális iker pedig ennél is tovább léphet: a valós közlekedési helyzetek virtuálisan újrajátszhatók, ismételhetők és módosíthatók. Fejlesztés alatt álló automatizált vezetési funkciók így nemcsak szimulált, mesterséges környezetben, hanem egy valós útszakasz és valós forgalom digitális reprezentációján is vizsgálhatók.
A fizikai és a virtuális tesztelés ebben a modellben nem egymás alternatívája, hanem egymást erősítő módszerek.
A tanszék már nemzetközi együttműködésekben is vizsgálja ezt a lehetőséget: partneregyetemek szimulátoraival az M1–M7 útszakasz aktuális forgalmi környezetébe lehet bekapcsolódni, miközben a szimulált jármű a digitális környezetben érzékeli a valós forgalom reprezentációját.
Az út, amely emlékszik
A folyamatos adatgyűjtés egy másik fontos tulajdonságot ad az infrastruktúrának: az út nemcsak látni képes, hanem emlékezni is.
Ha egy útszakasz forgalmát hosszú időn keresztül megfigyeljük, akkor nem elszigetelt közlekedési eseményeket látunk, hanem visszatérő mintázatokat.
Megfigyelhető például, hogyan változik a forgalom hétfő reggel és péntek délután, milyen hatással van az eső vagy a köd a közlekedésre, mely helyeken alakulnak ki rendszeresen torlódások, illetve milyen közlekedési helyzetek előzik meg ezeket.
Ez lehetővé teszi, hogy a rendszer ne csak az aktuális forgalmi állapotot írja le, hanem tanuljon az ismétlődő helyzetekből.
A nagy mennyiségű adat alapján olyan modellek is kialakíthatók, amelyek később humán felügyelet mellett, illetve hosszabb távon akár automatikusan is támogathatják a közlekedési beavatkozásokat.
Nem kell balesetnek történnie ahhoz, hogy tanuljunk belőle
A digitális iker egyik különösen fontos lehetősége, hogy nem kizárólag a bekövetkezett balesetekből lehet tanulságokat levonni.
Ugyanabból a közlekedési helyzetből többféle kimenet is kialakulhat. Egy veszélyes szituáció egyik alkalommal balesethez vezethet, máskor azonban a résztvevők elkerülik az ütközést. Ezek az úgynevezett near-miss, vagyis majdnem bekövetkezett baleseti helyzetek önmagukban is értékes információt hordoznak.
Az M1–M7 rendszerben a közlekedési objektumok mozgásának folyamatos követése lehetővé teszi az ilyen helyzetek azonosítását és elemzését. A repülésbiztonságban már régóta fontos szerepet kap a majdnem bekövetkezett eseményekből való tanulás; az intelligens közúti infrastruktúra hasonló szemléletet tehet lehetővé a közúti közlekedésben is.
A hosszú időn át gyűjtött adatok arra is rámutathatnak, hogy egy adott útszakaszon hol és miért alakulnak ki visszatérően kritikus helyzetek. Az így szerzett tapasztalat nemcsak az adott útszakasz üzemeltetésében használható fel, hanem a későbbi infrastruktúra-fejlesztések és tervezési döntések számára is értékes lehet.
A jövő nem egyszerűen megjósolható – korábban felismerhető
Az előadás következő lépése az előrejelzés kérdése volt.
Szalay Zsolt szerint egy intelligens közlekedési rendszer esetében nem feltétlenül az a legfontosabb cél, hogy „megjósolja a jövőt”. Sokkal fontosabb lehet, hogy minél korábban felismerje azokat a mintázatokat, amelyek nagy valószínűséggel torlódáshoz, veszélyes helyzethez vagy más kedvezőtlen közlekedési eseményhez vezetnek.
Ha a változás megfelelően korán felismerhető, akkor a beavatkozás is lehet korai és preventív.
Ez már nem egyszerű forgalomfigyelés, hanem döntéstámogatás: az infrastruktúra nemcsak azt tudhatja, hogy mi történik, hanem azt is jelezheti, hogy milyen irányba tart a közlekedési helyzet.

Az infrastruktúra az autó képességeit is kiterjesztheti
A digitális iker és az intelligens infrastruktúra nem feltétlenül csak a legmodernebb járművek számára jelent előnyt.
A tanszék által fejlesztett megoldások egyik iránya, hogy az infrastruktúrából származó helyzetinformációt mobil alkalmazáson keresztül olyan járművek is megkaphassák, amelyek önmagukban kevésbé fejlett érzékelőrendszerrel rendelkeznek.
Egy ilyen megoldás például képes lehet az infrastruktúra által érzékelt járművek pozíciójának és mozgásának megjelenítésére akkor is, amikor a saját jármű érzékelését egy másik jármű kitakarja. Ez új lehetőségeket nyithat a holttérfigyelmeztetés, a követési távolságra vonatkozó ajánlások vagy a veszélyes fékezési hullámok megelőzését támogató sebességajánlások területén.
A rendszer emellett személyre szabott közlekedési információkat is adhat. Ahelyett, hogy minden közlekedő ugyanazt az általános üzenetet kapná, az infrastruktúra az egyes járművek helyzetéhez igazított javaslatokat is képes lehet megfogalmazni.
A következő fejlődési lépcső pedig az lehet, amikor a közlekedési rendszer már nemcsak információt ad, hanem a közlekedés optimalizálásában is aktív szerepet vállal: például egyes járművek számára sávváltást, mások számára sebességváltoztatást javasolva.
Új képességek, új beszállítói lehetőségek
A technológiai fejlődés a konferencia közönsége, az autóipari beszállítók számára is fontos kérdést vet fel.
Az intelligens közlekedési rendszerben az érték egyre kevésbé kizárólag egy-egy önálló komponensben jelenik meg. A szenzor, a kommunikációs rendszer, a számítási kapacitás, a mesterséges intelligencia, a digitális iker és az ezekre épülő szolgáltatás együtt hoz létre új képességeket.
Ez a beszállítói ökoszisztéma átalakulását is jelentheti: az alkatrész önmagában egyre inkább egy nagyobb rendszer képességének hordozójává válik.
A jövő beszállítójának ezért nemcsak egy komponenst kell tudnia szállítani, hanem egyre inkább olyan technológiai képességet, tudást és rendszerbe illeszthető megoldást, amely önálló értéket teremt.
Ez különösen fontos az olyan új területeken, mint az intelligens infrastruktúra, a kooperatív érzékelés, a digitális iker, a közlekedési adatfeldolgozás és az automatizált mobilitás.
Élő belépés az M1–M7 digitális ikrébe
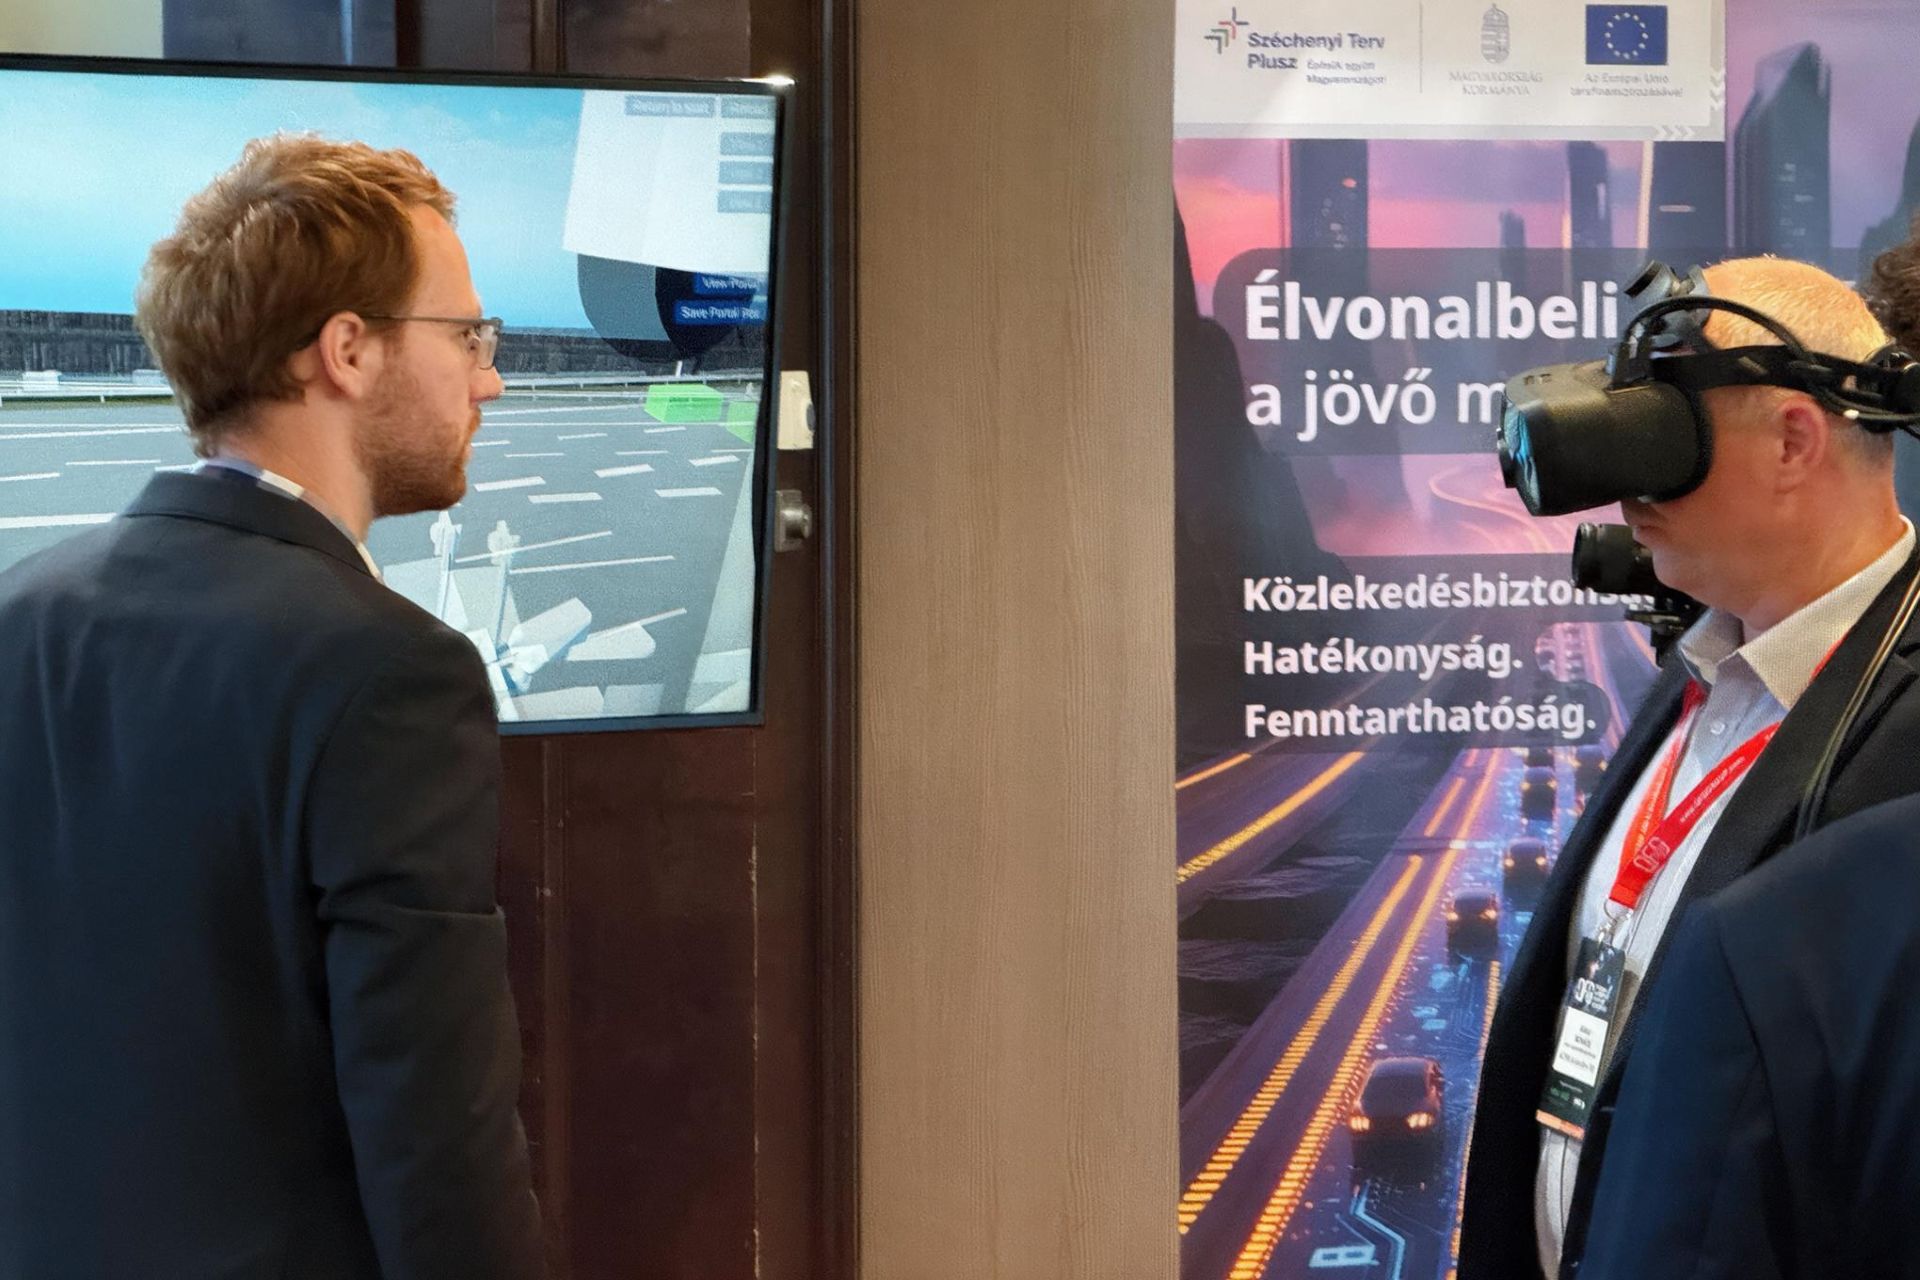
A konferencia résztvevői nemcsak előadásban hallhattak az intelligens infrastruktúráról: a BME Gépjárműtechnológia Tanszék bemutatóterében élő VR-demonstráción keresztül beléphettek az M1–M7 okosút digitális ikrébe.
A VR-szemüvegben a látogatók az útszakasz digitális másolatának térbeli környezetében mozoghattak, miközben a valós forgalommal szinkronban megjelenő járművek és közlekedési események vették őket körül. A demonstráció így közvetlenül érzékeltette a digitális iker egyik lényeges tulajdonságát: ez nem egy statikus 3D-modell, hanem valós idejű adatfolyamokra épülő, dinamikusan változó reprezentáció.
A QFD Group konferencia programjában a VR-bemutató egész napos programként szerepelt a kiállítói térben, közvetlenül kapcsolódva Szalay Zsolt plenáris előadásához.
Az út mint a közlekedési rendszer aktív szereplője
Szalay Zsolt előadásának végső üzenete az volt, hogy az automatizált mobilitás fejlődését nem érdemes kizárólag az autó oldaláról szemlélni.
A járművek egyre intelligensebbé válása mellett az infrastruktúra is képessé válhat érzékelésre, adatfeldolgozásra, helyzetismeret kialakítására, tanulásra és döntéstámogatásra. Az ezekből felépülő digitális iker pedig közös információs környezetet teremthet a járművek, az infrastruktúra, a közlekedők és a szolgáltatók számára.
A következő lépés ezért nem egyszerűen egy még intelligensebb autó lehet.
Egyre inkább egy intelligensebb közlekedési rendszer felé haladunk.
A BME Gépjárműtechnológia Tanszék M1–M7 okosút és digitális iker kutatási programja ennek a szemléletnek a valós forgalmi környezetben megvalósuló kutatási és demonstrációs platformja. A projekt egyszerre szolgálja az intelligens infrastruktúra, az automatizált mobilitás, a digitális iker alapú validáció és a közlekedési rendszer jövőbeli fejlesztésének kutatását.

 BME GJT